← Back to home

RESEARCH PROJECT / MOBILE ROBOTICS

LiDAR-based Curb Detection
& Curb-following Control
for Mobile Robots.

基于激光雷达的路沿检测与移动机器人贴边控制

初步实车验证 · 持续优化中
01

Project Overview

从道路边缘感知到移动机器人运动控制。

让机器人沿路沿保持距离行驶

本项目希望让移动机器人利用激光雷达感知道路边缘,并沿路沿保持一定距离行驶。系统串联点云路沿检测、多帧跟踪、行驶目标生成与车辆运动控制,并通过仿真和实车测试检验整体流程。

重点关注路沿观测的连续性,以及车辆具有实际尺寸和朝向时,如何生成合理的贴边目标。

REAL-WORLD / 初步测试
Scout Mini 实车贴边测试

已有实车测试记录:车辆已初步实现沿路沿行驶,验证了从激光雷达输入到实际底盘运动的流程。

System architecture

PERCEPTION → CONTROL
  1. 01LiDAR Point Cloud
  2. 02Curb Detection
  3. 03Multi-frame Tracking
  4. 04Target Generation
  5. 05Motion Control
  6. 06Scout Mini

车辆里程计与标定 TF 为多帧关联和目标生成提供运动信息;车身尺寸与期望净距约束目标位置。RViz 用于检测、目标和距离的可视化。

02

System Design & Simulation

持续感知路沿,并在车身几何约束下生成运动目标。

2.1 / PERCEPTION

Curb Detection

在激光扫描线上提取局部阶跃与高度变化,通过跨扫描线的一致性构建路沿观测,并利用高度趋势处理路沿逐渐降低或抬升的区域。

多帧跟踪将观测关联到连续路沿,使用新观测修正和延伸已有曲线,在满足时效与几何约束时,以历史观测补充单帧局部缺失。

  1. 01
    Local step evidence

    扫描线阶跃与高度变化

  2. 02
    Boundary association

    跨扫描线路沿关联与高度趋势检查

  3. 03
    Temporal tracking

    历史观测融合、局部修正与延伸

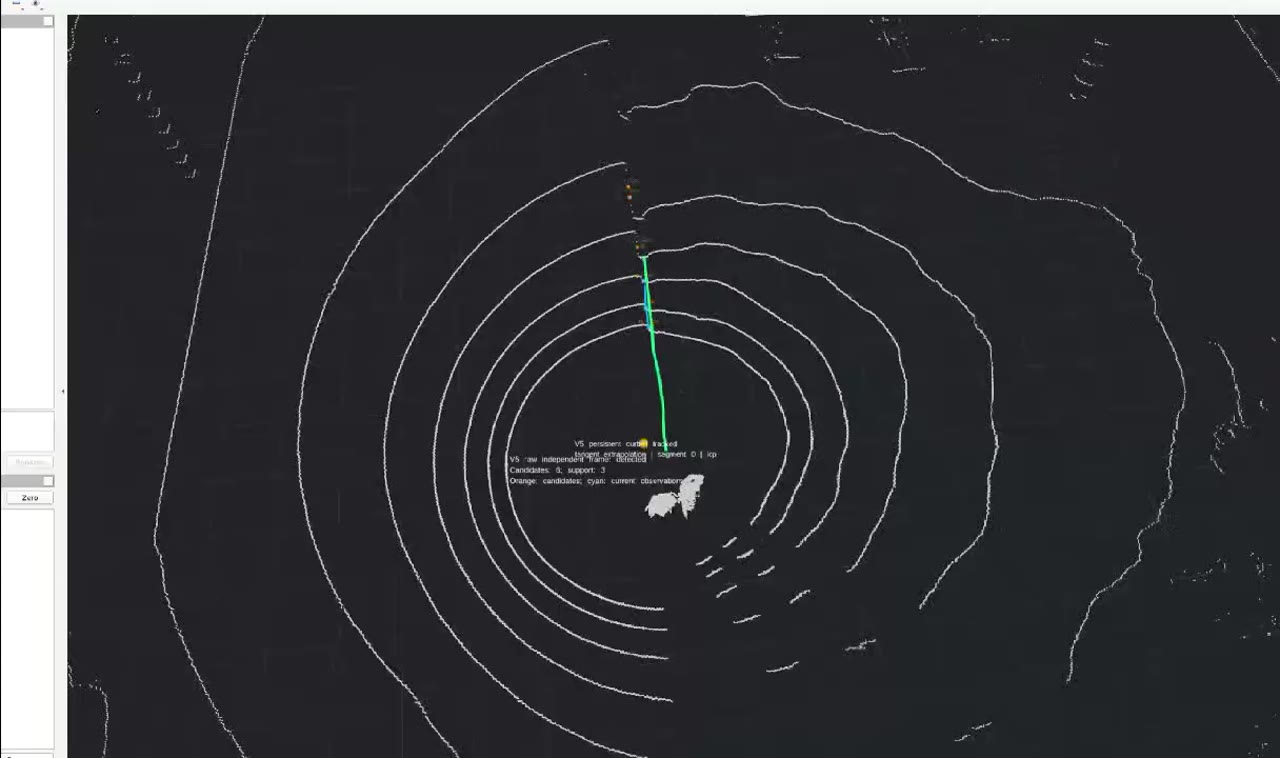
真实点云录屏关键帧:扫描线点云中的直线路沿观测和累计跟踪曲线
直线路沿:点云检测与跟踪

取自已有点云录屏。绿色曲线展示累计路沿,青色表示当前帧观测。

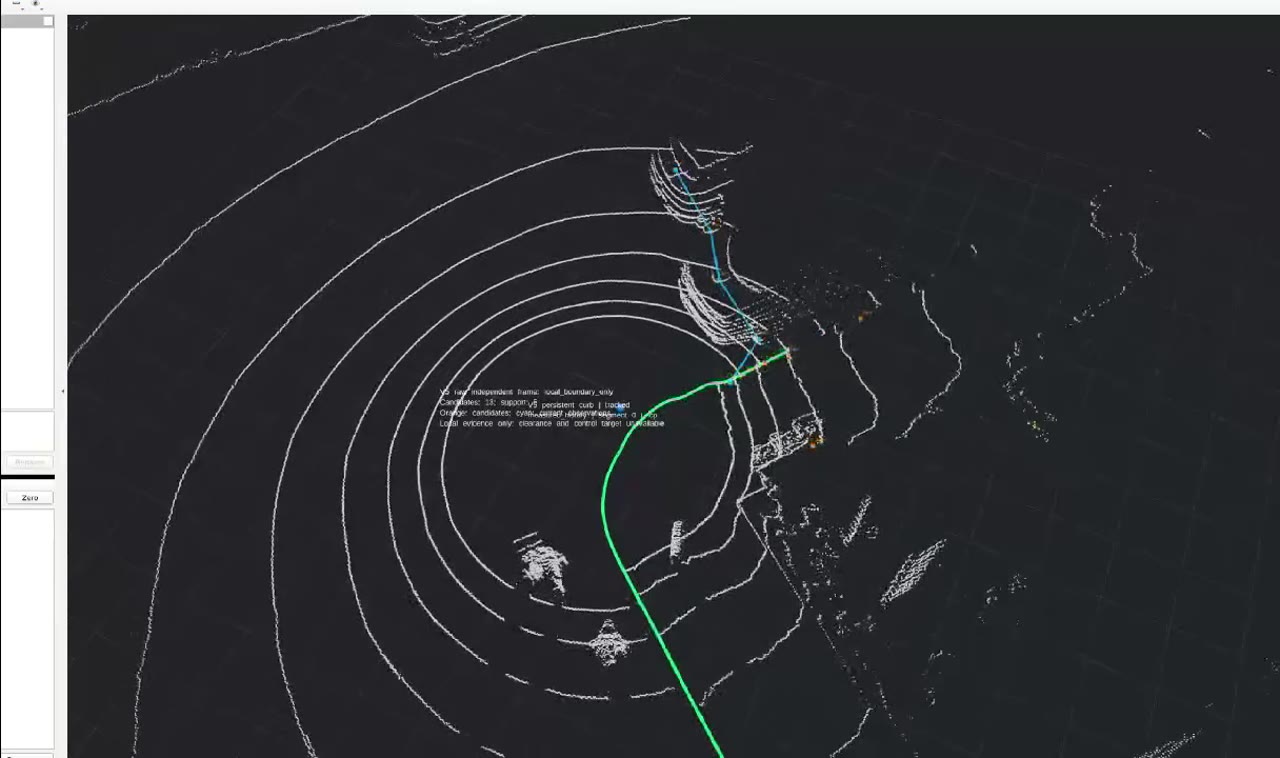
转弯点云录屏第22秒关键帧:绿色累计路沿曲线与青色局部观测
转弯路沿:累计曲线与局部观测

取自已有转弯点云录屏第 22 秒;保留的累计曲线不等于当前控制目标有效。

累计路沿当前观测观测支持目标外推目标

图例对应当前 V5 可视化;不同开发阶段的录屏显示可能略有差异。历史观测补充与切线外推分别判断,不将外推视为当前实测。
2.2 / CONTROL

Curb-following Control

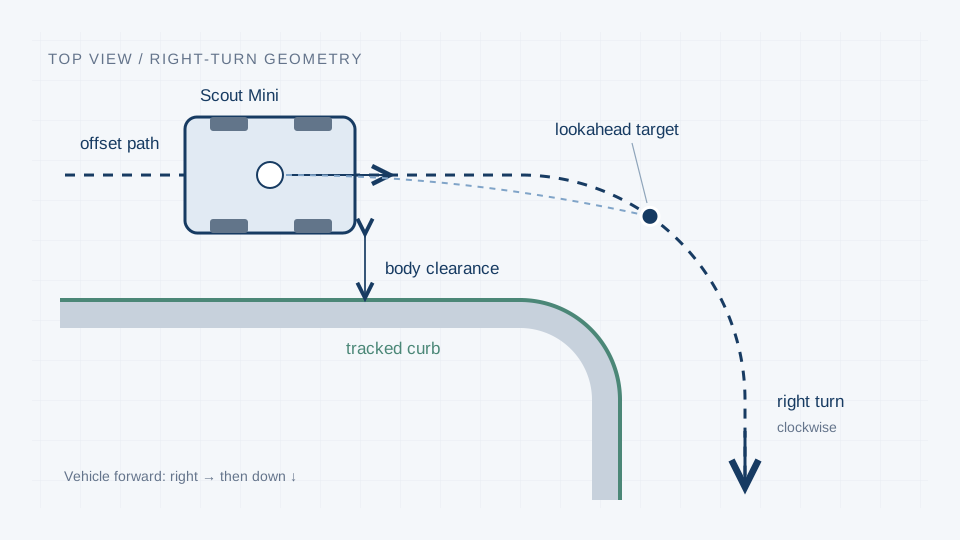
根据车身长宽、车辆朝向和路沿方向生成偏移路径,在期望车身净距之外,考虑斜向接近时车身前角的几何影响。

当前 V5 使用 Pure Pursuit 跟踪目标点,根据曲率和角速度约束限制速度,并在接近路沿时进一步限速。输入过期、几何无效或距离过近时停止控制。

  • 车身几何约束与目标净距
  • 前视目标与 Pure Pursuit 跟踪
  • 弯道减速与近距离限速
  • 速度变化限制与失效停车
右转俯视几何示意:车辆初始朝右,随后顺时针向下转弯;偏移路径位于右侧路沿外侧,标示车身净距和前视目标
车身与路沿几何关系

右转俯视概念图:车辆初始朝右,随后顺时针向下转弯;虚线偏移路径位于路沿外侧。非实验测量图。

Tracked curb → Geometry-aware target → Pure Pursuit → Speed constraints → Chassis command

Closed-loop simulation

直行与右转场景的已有仿真记录,结合 Gazebo 场景和 RViz 感知结果展示。

SIMULATION / 直行
直线路沿跟随仿真

观察车辆接近路沿及沿直线行驶的过程。

SIMULATION / 右转
右转路沿跟随仿真

观察转弯过程中路沿曲线与车辆运动的变化。

03

Experimental Results

真实点云中的连续路沿观测,以及实车部署的初步结果。

3.1 / REAL POINT CLOUDS

LiDAR-based Curb Detection Results

在真实采集的直行与右转点云中进行检测和连续跟踪,并处理路沿下卧区域的高度变化。以下录屏用于定性展示,不作为准确率或距离误差的量化评估。

RECORDED POINT CLOUD / 直行
真实点云:直线路沿检测与跟踪

查看直行点云中的路沿观测与累计跟踪曲线。

RECORDED POINT CLOUD / 转弯
真实点云:转弯路沿连续跟踪

查看道路边缘方向变化时的连续曲线与目标变化。

3.2 / ROBOT EXPERIMENTS

Real-world Robot Experiments

实车已初步实现贴边行驶,完成传感器、感知算法、控制器与底盘之间的流程验证。现有实车素材展示初步运行效果,暂不据此宣称稳定完成实车右转闭环。

REAL-WORLD / 初步测试
实车贴边运行细节

近距离观察车辆与真实路沿的相对运动。

CURRENT PROGRESS

已验证的流程

  • 直行与右转场景的仿真闭环验证
  • 真实点云中的路沿检测与连续跟踪
  • 路沿下卧区域的高度变化识别
  • 从 LiDAR 输入到实车底盘运动的接通

接下来优化

目前仍有一定横向摆动与速度波动,直行和弯道衔接时的距离保持不够稳定,需要继续调整控制参数与目标点连续性。

CONTINUING THE RESEARCH

更连续的目标,更稳定的贴边行驶。

Back to overview